Mostrando entradas con la etiqueta Drones. Mostrar todas las entradas

miércoles, 8 de junio de 2016

Vuelos con Drones | La diferencia en los parámetros del procesamiento

El motivo de esta entrada es evidenciar los resultados, notablemente superiores, del procesamiento generado en súper alta calidad y máxima densidad de puntos en vuelos fotogramétricos.

El objetivo de realizar vuelos fotogramétricos con dron es obtener resoluciones inferiores a los 5 cm y precisiones en el mismo rango de valores. Lo anterior permite identificar elementos individuales (contornos y geometrías) como el de las rocas de la imagen anterior. (Nube de puntos LAS en RGB, Clic en la imagen para ampliar)
Existe una clara diferencia entre resultados del procesamiento fotogramétrico de vuelos con drones de acuerdo a los parámetros que la paquetería que se eligen. Lo anterior significa que las nubes de puntos generadas con los parámetros estándar (software) no tienen la misma densidad ni precisión que las mismas nubes generadas en parámetros de máxima calidad. 

El problema radica que en muchas ocasiones y para cubrir cronogramas exigentes de entrega o por desconocimiento del funcionamiento propio del software, existen pocos proyectos en el mercado que se generan con la calidad máxima que ofertamos en nuestras soluciones.

A continuación presentamos un ejemplo de los resultados obtenidos bajo distintos parámetros de calidad.

Insumos y procesamiento

Se empleó un dataset de 367 fotografías de la cámara Sony Nex 7 (24 Mp) cubriendo un área total aproximada de 35 ha. En otro post se abordará la importancia del sensor en los vuelos fotogramétricos.

Se realizó la generación de nubes de puntos LAS en tres parámetros de procesamaiento, calidad muy baja, media y muy alta.

Procesamiento en calidad muy baja


La nube de puntos LAS generó 3, 180, 931 puntos (x,y,z,r,g,b). El tiempo de procesamiento fue de 1 minutos y 9 segundos. Es importante mencionar que lo anterior representa una densidad aproximada de 9 puntos por metro cuadrado.
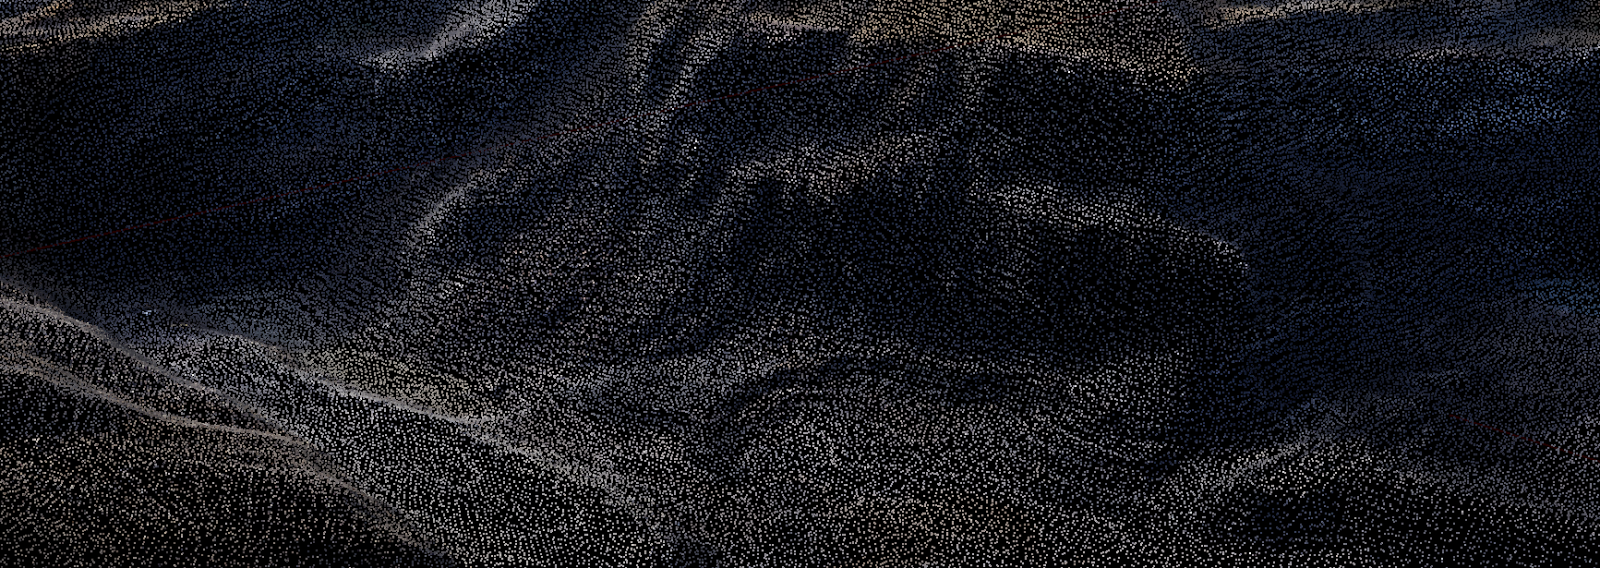
La nube de puntos generó un resultado aparentemente bueno si se observa el modelo en su totalidad (35 hectáreas) sin embargo se observa una pobre definición de contornos en geometrías particulares.
La nube de puntos generada en muy bajo permite identificar la geometría básica del terreno, sin embargo no permite identificar bordes definidos.

Procesamiento en calidad media

La nube de puntos LAS generó 54, 423,404 puntos (x,y,z,r,g,b). El tiempo de procesamiento fue de 35 minutos y 25 segundos. Es importante mencionar que lo anterior representa una densidad aproximada de 155 puntos por metro cuadrado. Los resultados son visiblemente superiores.
La calidad es notablemente superior, se comienzan a definir bordes. También se pueden observar elementos pequeños como rocas.

En esta calidad si bien el resultado es visiblemente superior, la densidad de puntos es aproximadamente 1 punto cada 10 cm, inferior a la ofertada como solución en los levantamientos vía dron.

Procesamiento en calidad Alta

La nube de puntos LAS generó 925, 049, 109 puntos (x,y,z,r,g,b). El tiempo de procesamiento fue de 16 horas con 18 minutos. Es importante mencionar que lo anterior representa una densidad aproximada de +2000 puntos por metro cuadrado (Aproximadamente un punto cada 5 cm). Los resultados son impresionantes y permiten generar altimetría, curvas de nivel o perfiles con el más alto nivel de calidad.
Los resultados empleando este nivel de calidad permiten garantizar los resultados de la nube de puntos. Los resultados son fotorrealistas


La densidad obtenida con la calidad permite realizar validación de cotas empleando sitios de control aleatorios para la validación de los resultados. De otra manera no es posible garantizar la precisión de los resultados.

Conclusión

Es importante que tanto los especialistas del ramo, como los clientes que solicitan este tipo de trabajos conozcan la diferencia y la calidad de los productos que se pueden obtener a partir de los sobrevuelos de dron. Solo de esta manera se podrá garantizar un crecimiento positivo de esta técnica en el ramo profesional.

Nube de puntos generada en calidad "Muy Alta"
Nube de puntos generada en calidad "Media"
Nube de puntos generada en calidad "Muy Baja"
NOTA: Los datasets empleados en el presente ejemplo son propiedad de sus autores y los mismos se empelan de manera académica, como referencia y sin ánimo de lucro.

domingo, 5 de junio de 2016

Vuelos con Drones | El mejor equipo para procesar vuelos fotogramétricos con Dron


Una duda que me externan comúnmente mis clientes y amigos, es que clase de equipo debe ser aquel que procese datasets de más de 2,000 fotos en cuestión de días, entregando nubes de puntos con cientos de millones de puntos y mosaicos con pocos centímetros de resolución espacial. El motivo de la presente entrada es aportar nuestra experiencia, con fundamento técnico, sobre la forma de equiparse correctamente para estas tareas.
El procesamiento de imágenes aéreas para obtener nubes de puntos es extremadamente demandante de recursos en los equipos que se realiza. Nosotros recomendamos ampliamente no realizar el proceso automatizado (next, next) por lo que es importante considerar las capacidades de Hardware en los equipos.

El análisis.

Lo primero. Es importante destacar que nosotros trabajamos bajo el precepto de costo vs desempeño de los equipos; lo anterior evita cometer uno de los errores más comunes al adquirir equipo de cómputo que se expresa como: El equipo más costoso es el mejor.

Segundo. La paquetería más empleada para estas tareas, Pix4D y Photoscan, es muy clara al respecto: Un procesador Xeon (Procesadores base para las Workstations y Servidores) no aportará gran capacidad de procesamiento e inclusive, de acuerdo al modelo pueden ser mucho más lentos que la última gama de procesadores i7. Lo anterior implica que si no se personalizan tareas en una workstation o servidor (Uno de los principales beneficios de los procesadores Xeon). Ahora, cabe destacar que como mencionamos en el primer punto, estamos valorando costo vs desempeño y que un equipo con 2 o 4 procesadores Xeon (E5-269x) tiene ventajas muy superiores sobre los procesadores i7.

Tercero. ¿Qué marca de computadoras es la mejor? Es una pregunta muy relativa y al igual que los autos, todas las marcas tienen sus ventajas y desventajas. Sin embargo, mi recomendación particular es armar sus propios equipos y la razón es muy simple. Un equipo ensamblado tiene un periodo de vida mucho más amplio que un equipo de fabricante, ya que las piezas son intercambiables y normalmente, reemplazamos componentes, ya sea para mejorar componentes o reparaciones.

Cuarto. Es necesario identificar el tipo de usuario que somos, ya que el tamaño de los mosaicos generados, el dron empleado (Algunos cuentan con software de propietario) y los productos requeridos definen el tipo de equipo a adquirir. La razón es muy simple, un usuario que genera mosaicos fotogramétricos en terrenos de 25 ha no requiere un equipo Hp-Z840zc con  128 GB y tarjeta de video Quadro, mientras que un usuario que procese normalmente, más de 1000 Ha requiere de un equipo personalizado (no sólo en Hardware sino asignando "Jobs" y optimizando recursos del sistema operativo). 

Uno de los objetivos del procesamiento de fotografías aéreas es generar nubes de puntos que permitan conocer las elevaciones (X,Y,Z) de los elementos sobre la superficie terrestre.


Tarjeta de video

Consideré la tarjeta de video como un elemento adicional, ya que de acuerdo al software que se emplea para el procesamiento, puede o no ser un elemento fundamental. El componente que aporta el procesamiento en diversas etapas de la generación de nubes de puntos consiste en el GPU (Núcleos CUDA) y su compatibilidad con OpenCL. En diversos Benchmarks realizados por la comunidad y los fabricantes se detectó que el mayor rendimiento se obtiene con la tarjeta Nvidia GTX 980 Ti. Además la disminución en tiempos de procesamiento al colocar más de una tarjeta en SLI es de entre 30% y 15% por tarjeta adicional.

Una vez se establezca en el mercado y se actualicen controladores, la GTX 1080 será una alternativa excelente.

Mi recomendación.

En resumen, un setup que nos ha traído excelentes resultados (en computadoras de escritorio) es:
  • CPU: i7 5930 k
  • RAM: 64 GB
  • GPU: 2 X 980 TI SLI
El resto de los componentes deberán de adecuarse de acuerdo a las necesidades de enfriamiento o almacenamiento que se requiera en el equipo.

lunes, 23 de febrero de 2015

¿Drones y Topografía?


La fotogrametría con multirrotores y sus productos derivados son temas en boga entre los especialistas de las áreas especializadas en la adquisición de datos -Geomáticos, Topógrafos, Fotogrametristas, etc.- así como de las usuarias de los mismos -Biólogos, Geógrafos, Ingenieros, etc-.

Los productos que se pueden obtener de un mosaico fotográfico tomado desde una plataforma aérea portátil y sencilla como un multirrotor (Drone), resultan impresionantes y vastos para usuarios de servicios fotogramétricos tradicionales -con plataformas complejas como avionetas y cámaras especializadas en tomas fotogramétricas-, considerando que las fotografías se toman ahora con una cámara tan compacta y sencilla, pero a la vez poderosa, como una GoPro.

No es tema de discusión el demostrar como la fotogrametría tradicional, empleando equipo especializado, es infinitamente superior a la fotogrametría vía multirrotor, porque definitivamente lo es. Sin embargo, la facilidad de vuelo de los multirrotores (Los GPS integrados en los equipos permiten el vuelo estático sin siquiera tocar el control), su disponibilidad (anteriormente se debían de planear con antelación líneas de vuelo y todo un plan para la realización de tomas aéreas), su practicidad (existe software fotogramétrico que permite el proceso de mosaicos con un clic) y el costo de sus partes en conjunto (considerablemente menor) hacen de la fotogrametría multirrotor una opción hoy en día. 

La pregunta es, ¿Realmente la fotogrametría multirrotor llegó para sustituir a las técnicas tradicionales de adquisición de datos, ergo Topografía o Fotogrametría?

Existen muchas opiniones, y la gran mayoría resultan controversiales. Sin embargo, me atrevo a afirmar que la fotogrametría con multirrotor viene a complementar y enriquecer los estudios territoriales, sin embargo debe de realizarse por profesionales serios y nunca debe de considerarse como un mero sustituto a las complejas técnicas de topografía. A continuación mi justificación.


La teoría


Los fundamentos de la fotogrametría clásica  no han cambiado significativamente desde principios de 1900 con la aplicación de las primeras técnicas de estereoscopía. Desde aquel entonces, los expertos han experimentado -y logrado con éxito- montar cámaras en diversas plataformas que van desde globos a satélites y aviones, porque evidentemente, la mejor percepción que se puede tener del terreno es, desde arriba. 

Con base en los conceptos de estereoscopía sabemos que es necesario que las tomas fotográficas posean un área de traslape considerable, ya que sólo ahí se percibe la profundidad en la adquisición, característica visible -en la era dorada- a través de pares estereoscópicos y actualmente a través de anaglifos o polarización.


La fotogrametría hoy


Mientras el concepto permanece igual, las aplicaciones y desarrollos computacionales han prosperado en una actualidad enfocada en automatizar procesos y obtener una especialización cada vez menor del usuario, reflejado en herramientas sencillas y el famoso next, next. En materia fotogramétrica, es posible que un usuario que desconozca conceptos básicos, ingrese datos en un sistema y obtenga un resultado aceptable. Hasta aquí todo bien, pero ¿Cuál es el problema?

Los procesos fotogramétricos que ejecutan las aplicaciones comerciales para fotogrametría con multirrotores se basan en su totalidad en el procesamiento de datos ráster a través de la alineación de tomas fotográficas realizadas sobre un objeto -de entrada los conceptos básicos de jaw, pitch y roll son irrelevantes-, donde el usuario puede incluir datos de control terrestre tomados con un GPS o de bancos de nivel u objetos conocidos para mejorar el proceso (de hecho son necesarios para obtener un modelo georreferido a un sistema de coordenadas). A continuación el software desarrolla procesos -al claro estilo de caja negra- donde entrega como resultado un DTM o Modelo Digital del Terreno, es decir muestra todas las elevaciones existentes en una zona.


A partir de aquí es donde el usuario debe interpretar y generar los productos necesarios para el estudio, ya sea una ortofoto, curvas de nivel, nube de puntos (DTM) o un Mesh -parecido al clásico TIN-. Es precisamente en este paso donde se debe de conocer la teoría detrás de la técnica. Me explico a continuación.

Los resultados generados se producen a través del tratamiento de datos raster donde el píxel es la unidad básica de información. Los resultados que se entregan a través de ortofotos y otro tipo de imágenes en formato raster -hasta los mesh o modelos tridimensionales resultan una interpretación (render) de la información de elevaciones obtenida en pasos anteriores- son resultado del mosaiqueo e interpolación (o extrapolación) de los datos ingresados en el sistema. 
 La precisión o resolución del raster resultante depende de la densidad del DTM generado y se expresa normalmente en metros, sin embargo obtener una ortofoto de 5 cm no significa que objetos de 5 cm sean visibles, es bien sabido que un técnico o dibujante con buen ojo -e imaginación- podrá interpretar elementos que posean al menos, dimensiones del doble de la resolución espacial contenida, es decir objetos de 10 cm. 

En materia de georreferencia, es importante considerar esos 10 cm, porque al realizar puntos de control terrestre, es necesario vincular marcas sobre el terreno a las fotografías obtenidas, si el objeto más pequeño que se puede distinguir es de 10 cm, ¿Es posible obtener una precisión con GPS de mm? La respuesta es no, por lo que hay que considerar que siempre tendremos una precisión en su georreferencia menor, a la resolución espacial del pixel resultante.


Conclusión

Si bien la fotogrametría con multirrotores está creciendo en popularidad y pronto resultará un método preciso, exacto y económico para realizar levantamientos, aún queda mucho por investigar y desarrollar en ese campo. Así mismo, es importante que los levantamientos fotogramétricos con drones sean realizados por profesionistas o empresas serias que conozcan la teoría detrás de la técnica, toda vez que la Topografía y Fotogrametría son ciencias exactas que valoran la exactitud y precisión en su trabajo.